リアルタイム干渉計算ライブラリ SmartCollision
SmartCollision(スマートコリジョン)は、高精度な衝突判定と、衝突判定後の適切な処理(干渉の解消・力覚呈示)を実現する、リアルタイム干渉計算ライブラリです。
設計・製造
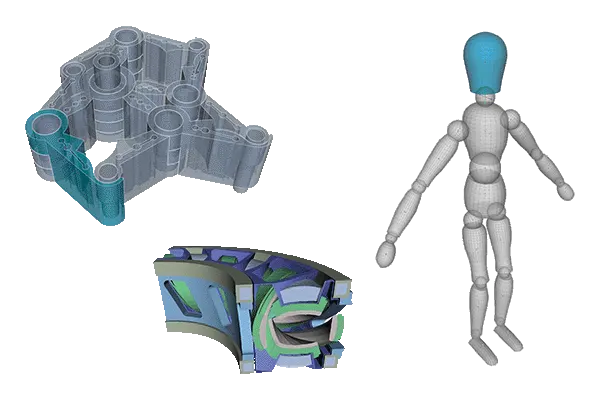
- CADデータ(自動車・電子機器・建築物など)の組立・分解性をリアルタイムに検証する。
- 部品の分解・組立て可能性、手順、経路(パス)を検証する。
- 検証した分解・組立て手順をマニュアル化する。
- ロボットアームや工具とその他の部品・環境との干渉シミュレーションする。
建築・土木
医療
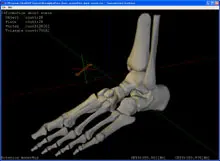
- 手術をシミュレーションする。
- 歯科臨床における治療支援をシミュレーションする。
VR・教育・研究機関
- Polygon(三角形)で構成されたオブジェクト間の干渉を扱えるため、設計データ(CADデータ)との親和性が高い。
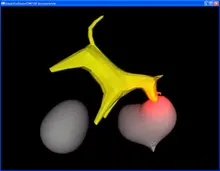
- インタラクティブなアプリケーションでの利用を目的とした動的な干渉計算を行う。
- 干渉深度(干渉の度合い)を計算できるため、力覚(ハプティクス)との親和性が高い。
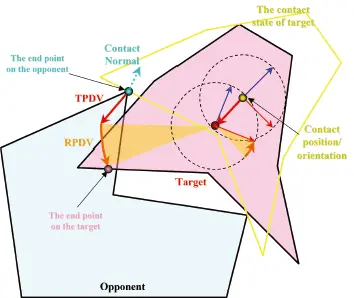
干渉深度計算 - Penetration depth computation
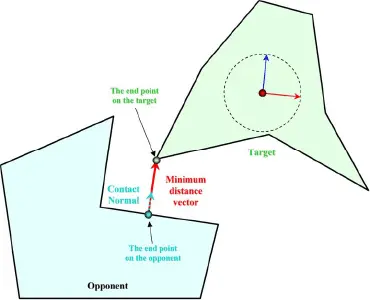
最近傍計算 - Minimum distance computation
| 製品 |
価格(税抜) |
| SmartCollision SDK for Windows スタンダードライセンス |
お問合せ下さい |
| SmartCollision SDK for Windows ランタイムライセンス |
お問い合せ下さい |
※SmartCollision SDKの利用には、USBキー(ドングル)が必要です。
※製品価格については、担当営業までお問い合わせください。
SmartCollision SDK ドキュメント
SmartCollision SDK サンプルソースコード
使用ライブラリ
Collision Detection Library: SmartCollisionSDK
Haptics Library: OpenHaptics ToolKit HDAPI(オプション)
Graphics Library: OpenGL, GLUT
SmartCollision Viewer サンプルデータ
シーン構成
ポリゴン数:76,592
オブジェクト数:28